Una proposta per collegare percezione, simulazione e azione
Google presenta Gemini 4 Argon come un modello in grado di lavorare con percezione visiva, geometria tridimensionale, simulazione fisica e controllo robotico. La pubblicazione dedicata alla robotica riunisce esempi di tali attività anziché annunciare un sistema di controllo pronto per l'installazione su qualsiasi robot. È opportuno leggerla come una serie di dimostrazioni del fornitore: illustra flussi di lavoro possibili, ma non costituisce una valutazione indipendente delle sue prestazioni in ambienti variabili.
La differenza conta perché nella robotica una risposta plausibile non basta. Il sistema deve percepire lo stato dell'ambiente, produrre azioni sicure, tollerare errori di stima e verificare il risultato tramite sensori. I video e le istruzioni pubblicate mostrano procedure concrete, ma le informazioni disponibili non offrono un confronto indipendente e riproducibile che permetta di concludere che Argon supera in modo generale i controller tradizionali.
Ragionamento fisico e risultato in ERQA
La pubblicazione descrive ERQA come una valutazione della comprensione e risoluzione di problemi fisici e spaziali in ambienti tridimensionali. Google comunica che Argon ha ottenuto l'87% mediante ragionamento senza strumenti e afferma di aver superato gli altri modelli frontier valutati. Il materiale disponibile non specifica qui dettagli metodologici sufficienti —ad esempio, la composizione completa del test, la configurazione di valutazione e l'incertezza statistica— per interpretare quella cifra come una misura universale di capacità robotica.
Il ragionamento fisico mostrato combina osservazioni visive con informazioni spaziali e ipotesi su contatti, movimenti e stati degli oggetti. In una dimostrazione di manipolazione, il modello può ricevere telecamere calibrate, coordinate di riferimento e primitive di azione; in un altro esempio, ispeziona immagini intermedie e propone il movimento successivo. Questo schema può aiutare a strutturare un compito, sebbene non equivalga di per sé a un controller a basso livello né dimostri che il modello abbia appreso una rappresentazione fisica generale.
Simulazione e ricostruzione Real2Sim
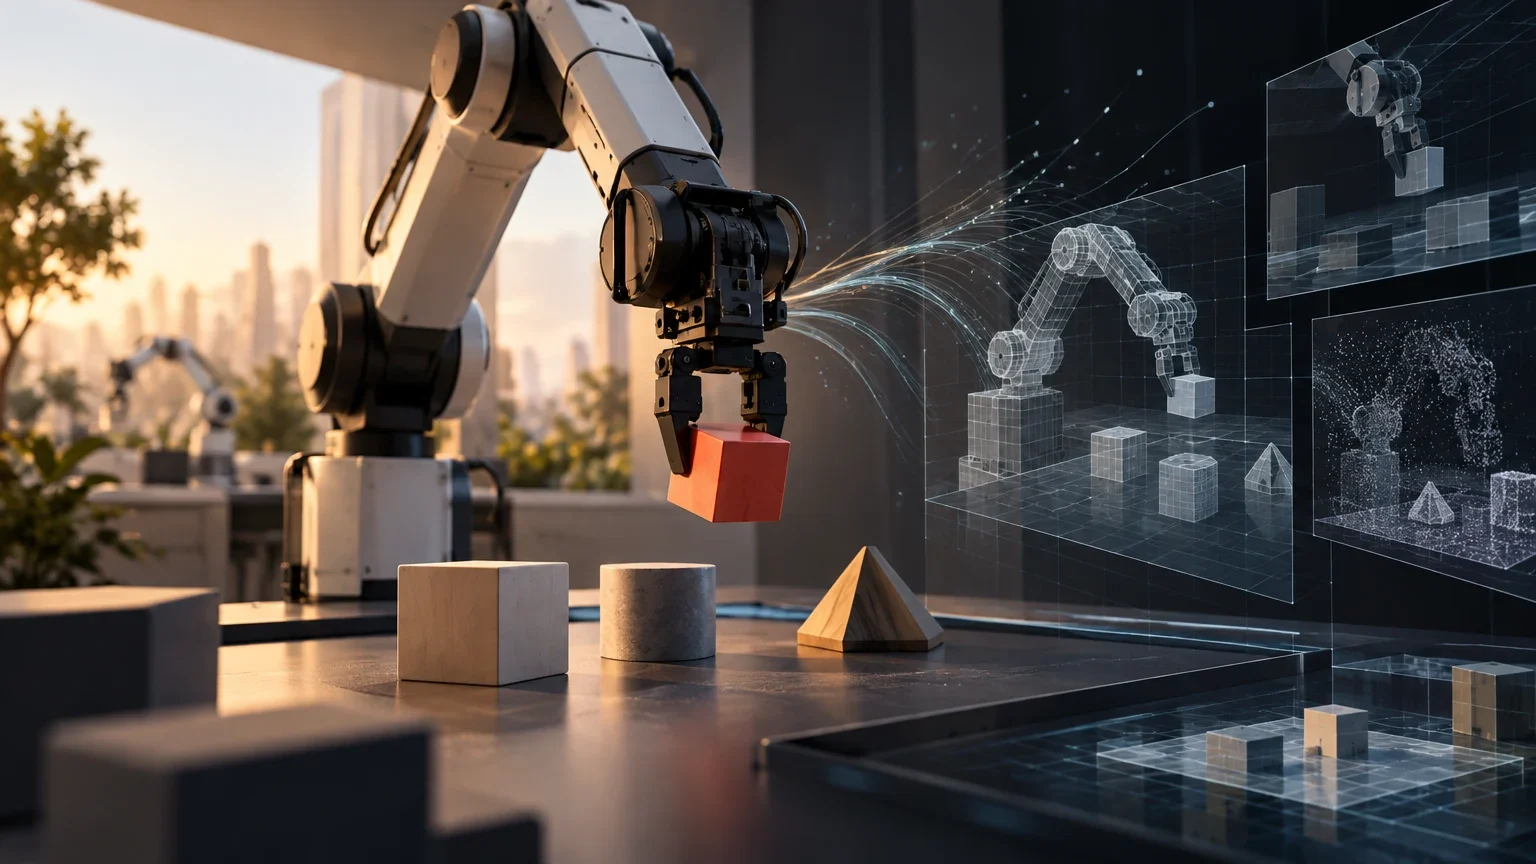
Tra le dimostrazioni figura la ricostruzione di una scena di simulazione a partire da dati di un robot, video umano o persino uno schizzo. Google descrive un processo iterativo per adattare gli oggetti e la scena di MuJoCo, con obiettivi visivi e fisici: confrontare le viste simulate con quelle reali e approssimare i contatti osservati. Prevede anche di esercitarsi nei movimenti in simulazione prima di eseguirli sul robot.
Questo approccio si collega a Real2Sim e Sim2Real: rappresentare in un ambiente virtuale una scena fisica e usare quella rappresentazione per pianificare o testare azioni. L'utilità potenziale sta nel provare sequenze e rilevare problemi prima di operare sull'hardware. Tuttavia, la fedeltà di una simulazione dipende da parametri come geometria, massa, attrito, articolazioni e calibrazione. La pubblicazione mostra esempi e obiettivi di adattamento, ma non offre prove indipendenti che la procedura mantenga tale fedeltà per un'ampia gamma di oggetti, robot e condizioni.
Flusso di lavoro illustrato dalla pubblicazione
La dimostrazione prevede una sequenza di ricostruzione e verifica, non una garanzia di trasferimento automatico al mondo reale.
- 01Ottenere video o dati dei sensori dell'episodio e determinare quali oggetti e parti del robot sono rilevanti.
- 02Costruire una scena simulata con geometria, articolazioni e proprietà fisiche stimate.
- 03Confrontare le telecamere e i contatti simulati con i registri reali; rivedere le discrepanze.
- 04Testare le azioni in simulazione e, se trasferite all'hardware, verificare il risultato con sensori e misure di sicurezza.
Manipolazione: dimostrazioni, non una promessa di precisione generale
Gli esempi descritti includono un robot quadrupede con braccio che si esercita in MuJoCo prima di azionare un pedale e depositare una lattina; un braccio che riorienta una tazza e vi inserisce un tovagliolo; e un controllo visivo iterativo che riorganizza tessere. In tali casi, Argon riceve istruzioni, osservazioni e strumenti o primitive di movimento specifiche. Le scene mostrano come potrebbero coordinarsi percezione, pianificazione e verifica, ma non quantificano in modo indipendente il tasso di successo, la precisione o la robustezza rispetto a cambiamenti imprevisti.
Pertanto, non è possibile concludere con le prove fornite che Argon abbia migliorato in modo misurabile la precisione o l'efficienza della manipolazione complessa rispetto agli approcci tradizionali. Per sostenere tale confronto sarebbero necessari test controllati con compiti e hardware comparabili, risultati ripetuti, condizioni di fallimento e metriche chiare. Le informazioni pubbliche citate non stabiliscono nemmeno quale parte del comportamento spetti al modello e quale a codice di controllo, calibrazione, telecamere, simulatore o strumenti esterni.
Cosa mostrano gli esempi e cosa non permettono di concludere
| Dimostrazione descritta | Cosa illustra | Cosa resta da dimostrare |
|---|---|---|
| Esercitazione in MuJoCo prima di azionare un pedale | Uso della simulazione insieme al controllo di un robot | Trasferimento robusto ad altri robot, oggetti o ambienti |
| Riorientare una tazza e inserire un tovagliolo | Percezione visiva e sequenziazione di primitive | Precisione comparativa o tasso di successo generale |
| Spostare tessere con feedback visivo | Revisione di stati intermedi e aggiustamento delle istruzioni | Vantaggio rispetto ai controller tradizionali in test indipendenti |
Disponibilità e domande aperte per gli sviluppatori
La documentazione ufficiale di Gemini API indica che Gemini 4 Argon è disponibile tramite l'API di Gemini e in Google AI Studio. Identifica anche il modello come gemini-4-argon e descrive livelli di ragionamento configurabili. Questa disponibilità permette di sperimentare il modello come servizio, ma non implica che l'API includa di per sé un'interfaccia standard per inviare comandi a robot, connessione con MuJoCo o strumenti di controllo certificati per l'hardware.
Le fonti fornite non specificano termini completi per i deploy robotici, né dettagliano un benchmark di navigazione o manipolazione che permetta di confrontare Argon con i modelli di mondo tradizionali. Non forniscono nemmeno una valutazione indipendente della sicurezza fisica. Prima di collegare un modello generale a un robot, un team dovrebbe separare la generazione dei piani dal controllo del movimento, limitare le azioni consentite, verificare ogni stato rilevante e mantenere meccanismi di arresto e supervisione adeguati.
Cosa dovrebbe essere misurato prima di adottare l'approccio
Una valutazione utile dovrebbe specificare il robot, i sensori, i compiti, le condizioni di illuminazione e gli oggetti; confrontare Argon con una baseline adeguata; e ripetere i tentativi con perturbazioni e situazioni di recupero. Per la manipolazione, si possono misurare il successo del compito, la precisione di posizionamento, il tempo, il numero di interventi e la frequenza di contatti indesiderati. Per la navigazione, servono metriche e scenari propri, che non risultano documentati nelle fonti disponibili.
È importante anche riferire quali risorse esterne vengono utilizzate: istruzioni, strumenti, calibrazione, controller, simulatori e dati di addestramento. Senza tale separazione, un risultato non permette di attribuire il miglioramento al modello in sé. Per ora, il più rigoroso è descrivere Gemini 4 Argon come un modello per il quale Google presenta dimostrazioni promettenti di ragionamento fisico e flussi di lavoro robotici, con risultati ancora in attesa di corroborazione indipendente per affermare vantaggi generali.
Checklist per valutare un pilota
Prima di passare da una dimostrazione a un test sull'hardware, metti per iscritto il protocollo e i criteri di accettazione.
- 01Definisci un compito delimitato, l'hardware e le condizioni iniziali.
- 02Registra input, strumenti, codice di controllo e parametri del simulatore.
- 03Confronta con una baseline usando lo stesso protocollo e budget di tentativi.
- 04Misura successo, precisione, tempo, fallimenti e necessità di intervento umano.
- 05Testa perturbazioni e recupero; mantieni supervisione e arresto sicuro.
Questioni aperte
- Non viene fornito sufficiente dettaglio metodologico su ERQA per valutare completamente la confrontabilità, la composizione del test e l'incertezza dell'87%.
- Gli esempi di robotica descritti da Google non sono accompagnati nelle fonti fornite da validazione indipendente né da metriche riproducibili di precisione e tasso di successo.
- Non c'è evidenza fornita di un confronto controllato con modelli di mondo tradizionali, controller convenzionali o approcci di manipolazione alternativi.
- La disponibilità nell'API di Gemini non chiarisce di per sé i termini specifici d'uso con hardware robotico né l'esistenza di integrazioni di controllo certificate.
Continua a esplorare
Fonti consultate
Correzioni e trasparenza
Se trovi un dato errato o non aggiornato, inviaci la pagina e la fonte da verificare.
Proponi una correzione